院校简介
您的位置:首页>>院校简介>>中国科学院自动化研究所>>科研成果
科研成果
7、面向复杂环境应用的四足机器人原型机
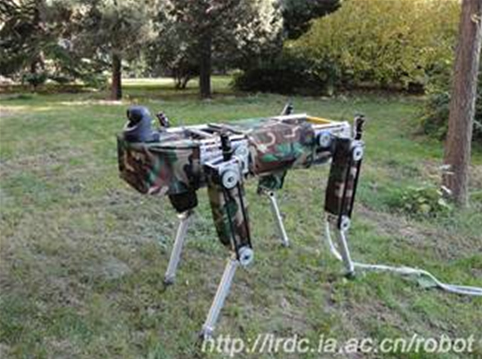
基于机器人学、仿生学、运动生物力学等多学科知识综合设计的四足机器人FROG (Four-legged Robot for Optimal Gaits)在本体结构、四肢构型、惯量配置、多轴实时运动控制等方面进行了优化设计,以提高机器人的运动学及动力学性能。
四足机器人在灾难救援、事故抢险、反恐防暴、军事领域等非结构复杂环境下有着潜在的应用价值,同时四足机器人亦可应用于教育、科研、娱乐等领域。
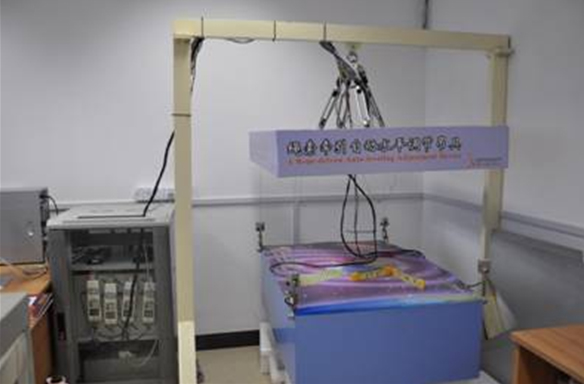
8、绳索牵引自动水平调节机器人系统:在工业生产中,卫星等贵重偏心载荷在起吊、组装过程中需要进行水平调节,以避免点点接触、碰撞导致所装卸载荷发生变形而遭到破坏。为此,我们研发了具有载荷对接面自动水平调节功能的四绳索牵引水平调节机器人,对此类载荷的对接面进行水平调节,以保证其运输、组装的安全。
该机器人在诸如航天领域的高精度仪器设备、航空领域的机舱、化工医药行业的危险品、石油化工行业的液体物品、精密仪器仪表行业的贵重仪表等的运输与装卸过程中,拥有广泛应用前景。
9、RoadScope®车辆视频检测器:通过在道路上安装的摄像头,利用虚拟线圈技术和其它先进的计算机视觉和模式识别算法,分析视频并准确检测到一些车辆相关的交通数据,主要包括车流量、排队长度、占有率、车辆速度、车辆长度及车型。整个检测器由完成检测功能的硬件部分和主机参数配置软件组成。硬件部分的核心为TI多媒体处理DSP,处理每帧图像,检测车辆并统计交通数据。检测结果可实时传送给路口信号机主控模块,并能远程传输至交通管理指挥中心。主机参数配置软件运行在笔记本计算机上,通过以太网与视频检测器连接,实现视频检测器工作参数的配置功能。