院校简介
您的位置:首页>>院校简介>>北京大学>>科研成果
科研成果
北京大学系统与控制理论的研究与教学起始于上世纪六十年代,经过数十年的发展,在教学和科研工作中作出了重要成绩,为国家培养了一批高质量的从事系统与控制方面的人才。特别改革开放以来先后主持、承担并完成了国家自然科学基金重大项目、国家杰出青年科学基金等一系列研究项目,获得包括国家自然科学奖、国家教委科技进步一等奖在内的多项奖励,并正在承担国家攀登计划项目、国家重大基础研究发展规划(973)项目及国家自然科学基金等多项重大项目。已培养八十几名硕士、博士及博士后。
经过全体教师及研究生的共同努力,北京大学系统与控制研究中心的研究与教学已具有良好的学术研究环境,研究群体有精干、合理、高水平的梯队,并与国内外学术界有着广泛的学术交流及合作关系。在现代控制理论、稳定性理论、非线性控制、智能控制、鲁棒控制、混合系统控制、网络化系统控制、群体行为与群体智能、复杂网络系统、仿生机器人、多机器人协作、控制系统计算机辅助设计等研究领域有着传统的研究优势和基础,研究成果居世界前沿。
1、仿生机器人
仿生机器人研究领域涵盖:仿生机器人设计主要有水下仿生机器人和双足仿生机器人两个研究方向。
其中水下仿生机器人主要研究拍动翼推进,包括仿生机器鱼、仿生机器海豚等。近年来,我们研制了一系列的仿生机器鱼和仿生机器海豚,能够完成各种水下任务,在水下探测、海洋监测等方面有广泛的应用前景。我们的研究成果引起社会各界的广泛关注,并在国际会议和期刊上发表文章数篇。
双足机器人采用先进的被动式控制,避免了很多流行的主动式控制所带来的效率低下、行进缓慢等缺点。现已研制出样机Runbo-I。
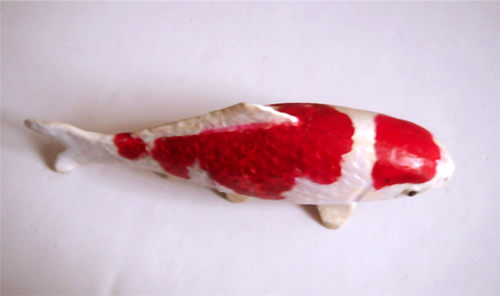
仿生锦鲤
2、 多机器人协作
多机器人协作研究方向有:队形控制、路径规划和水下协作运输等方向。
队形控制主要平台为Pioneer-3,完成了队形变换等复杂的队形控制任务。路径规划采用仿生的蚁群算法,完成最优路径规划。水下协作运输采用自主研发的水下机器人协作控制平台,完成了协作推箱、协作推球、智能爆破等一系列复杂的水下任务。设计了许多适用于水环境的协作控制算法。并在国际会议、期刊上发表论文十余篇。
3、仿生推进机理
仿生推进机理主要研究鱼类和鲸豚类高效、快速和低噪游动之谜,通过建立其游动的水动力学模型,解释这些未解之谜,并指导工程实践。
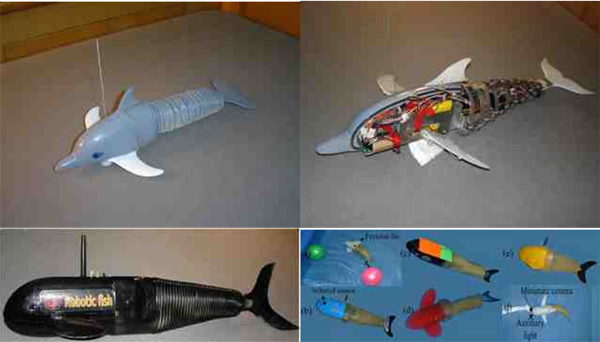
各种机器鱼