院校简介
您的位置:首页>>院校简介>>清华大学>>科研成果
科研成果
1、仿人机器人
仿人机器人的本质在于具有类人的感知、决策、行为和交互能力,其基本体现是类人双足运动平衡与控制能力的实现水平。因此,仿人机器人主要研究双足运动的动态稳定与控制机理、双足步行运动的固有鲁棒性机理、复杂环境下的实时步态规划与控制、基于被动行走原理的主动控制和大步幅动态跑动的稳定控制等基础理论和关键技术。
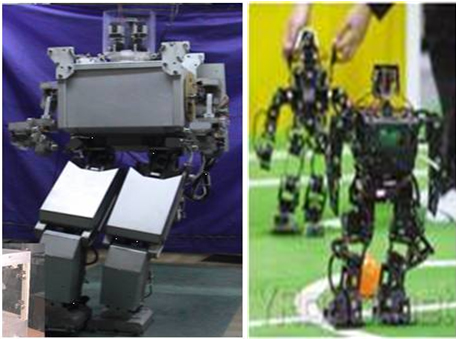
仿人机器人 仿人足球机器人
2. 特种操作和移动机器人理论与技术
当前机器人技术迅速向各种特殊操作领域扩展。实现机器人自动化作业需要解决由于被操作对象位姿和形态实时变化、环境高度复杂、操作过程准确性和快速性要求高产生的技术难题。结合国家重大需求,积极开展特种操作和移动机器人的基础理论与关键技术研究和系统开发,着重解决机器人机构构型设计与分析、基于李群理论的特殊操作机器人系统误差建模分析与标定新方法、机器人柔顺微动伺服跟踪控制、复杂操作对象和环境的虚拟约束建模理论与分析、无碰撞最优作业路径自动规划新方法与实现等理论和技术问题,满足不同工程应用需求,显著提高操作精度、效率和质量。
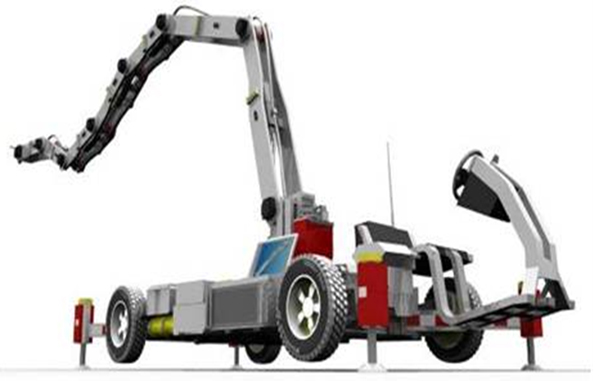
大型复杂工件喷涂机器
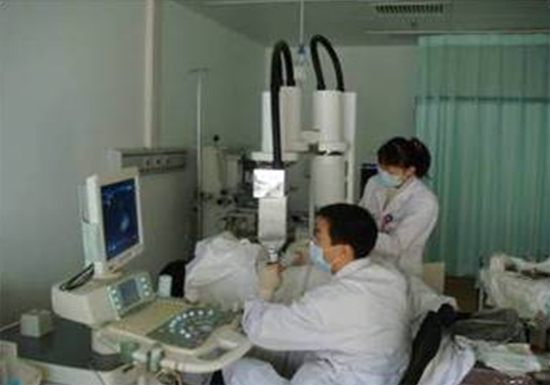
大型复杂工件喷涂机器人超声引导机器人辅助腹腔肿瘤消融机器人
3、高精度微操作机器人理论与系统
以生物微量样品的机器人自动化操作为背景,对高精度微操作机器人理论与系统进行深入的理论分析、试验研究和生物学应用。
研究高通量微阵列制备技术与系统,探索狭缝针接触分样机理,着重解决狭缝针设计制造、微阵列制备质量分析与控制等关键技术,研发具有自主知识产权的微阵列制备系统,满足核酸、蛋白等生物样品高速度、高密度、高质量微阵列制备的需求。
研究高精度细胞微注射理论与技术,通过建立细胞的生物力学模型,在分子层面研究细胞膜体系的动力学性质和微观状态,获得细胞表面张力、弹性模量等力学参数的表征方法,探索微注射过程中细胞被外力作用后的力学响应和变形行为,定量分析注射力等微注射参数与细胞变形之间的关系,实现参数优化,并从理论上揭示微注射时细胞膜的破裂机理,以提高细胞成活率和操作效率。