院校简介
您的位置:首页>>院校简介>>中国科学院自动化研究所>>科研成果
科研成果
1、康复医疗机器人:我所机器人课题组针对临床需求,综合利用功能电刺激和肌电信号,自主研制的。它具有智能化,并且综合利用了现代康复技术手段,如表面肌电信号分析、功能性电刺激等以及康复运动疗法相结合的康复机器人。目前,该成果已经申请并被受理3项发明专利。与国外同类研究对比,该康复机器人具备更多的技术手段以及综合康复训练方法,且更加适合于中国国情特色。
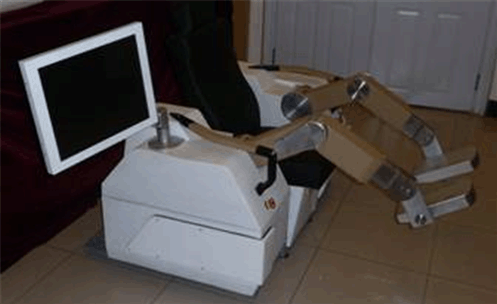
康复医疗机器人
2、微创心血管介入手术机器人:主要根据患者血管术前或术中的影像数据构建三维血管内外形态图,通过各空间参考坐标系的建立与配准以及对血管交叉口、弯道、弹性、斑块特征的分析,并在手术过程中跟踪、定位手术器械,实现医生通过人机对话方式在导航系统引导下利用机械手为患者进行精确的血管介入手术,辅助医生高质量地完成手术操作。申请并被受理3项中国发明专利。
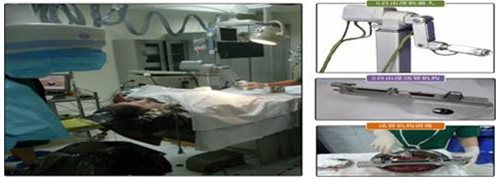
微创心血管介入手术机器人
3、飞行训练虚拟仿真系统:由座舱仿真系统、操纵负荷系统、飞行仿真系统、视景仿真系统、航电仪表仿真系统、声音仿真系统、教员控制台系统、接口系统、计算机通讯系统及电源辅助系统等部分构成。整个系统采用PC机结合嵌入式控制器的方式实现。飞行仿真系统、视景仿真系统、航电仪表仿真系统、声音仿真系统、教员控制台系统基于HLA构成了一个分布式交互仿真结构,操纵负荷系统通过TCP/IP协议与飞行仿真系统进行通信,接口系统与飞行仿真系统利用具有错误检测机制的现场总线进行信息交换。
4、无人机自动驾驶仪: 随着无人机技术的迅速发展,自动驾驶仪作为无人机系统最重要的部件,已经成为无人机系统领域的技术至高点。该款自动驾驶仪按无人机自主能力等级3级的标准设计,技术水平国内领先。
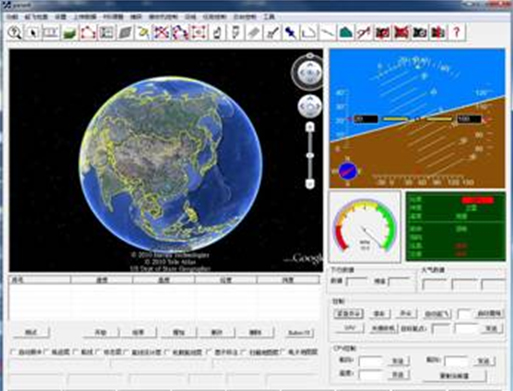
无人机自动驾驶仪可以应用到各种无人机系统中
5、新型工业机器人控制器:可实现6-8轴运动控制,满足弧焊接机器人、点焊机器人和搬运机器人等控制需求。本成果是在"高档数控机床与基础制造装备"科技重大专项子课题"新型焊接机器人控制系统关键技术攻关与样机研制"支持下完成的。2010年该控制器通过了EMC认证。
可用于4-6轴机器人控制,如6自由度弧焊机器人、6自由度点焊机器人和4自由度搬运机器人。该控制器于2010年控制奇瑞6自由度弧焊机器人应用在奇瑞汽车制造公司焊装三车间,重复定位精度达到0.05mm。
6、研制的娱乐机器人包括打乒乓球机器人、仿生机器鱼、导览机器人和画像机器人等系列娱乐机器人。
技术特点:
打乒乓球机器人利用高速视觉系统与5自由度机器人配合,实现了机器人与人连续多回合对打乒乓球,达到同期国际先进水平。
仿生机器鱼有尾鳍推进、长鳍推进、胸鳍推进等不同结构类型,可以完成环境监控、自主避障、协作跟随等作业。
导览服务机器人是一款仿人型移动机器人。该机器人运动灵活,具有语音识别、室内定位和导航功能。
画像机器人先给观众拍照,然后经过图像处理将观众的面部轮廓提取出来,最后在纸上逐笔画出观众的面部速写。
产业应用:
娱乐机器人的项目成果目前广泛应用于科技馆、博物馆、商场、办事大厅和医院等公共服务场所。各类机器人在水下生物观察、污染监控、资源勘探、水下打捞、水下设备维护、国防军事、科研教育等领域具有广泛的应用前景。